La sfida
L'applicazione presentava contemporaneamente diverse criticità:
- carichi di lunghezza eccezionale;
- prodotti fuori sagoma;
- pallet imbordanti o debordanti;
- profili irregolari e superfici discontinue;
- altezza della base variabile lungo tutto il perimetro.
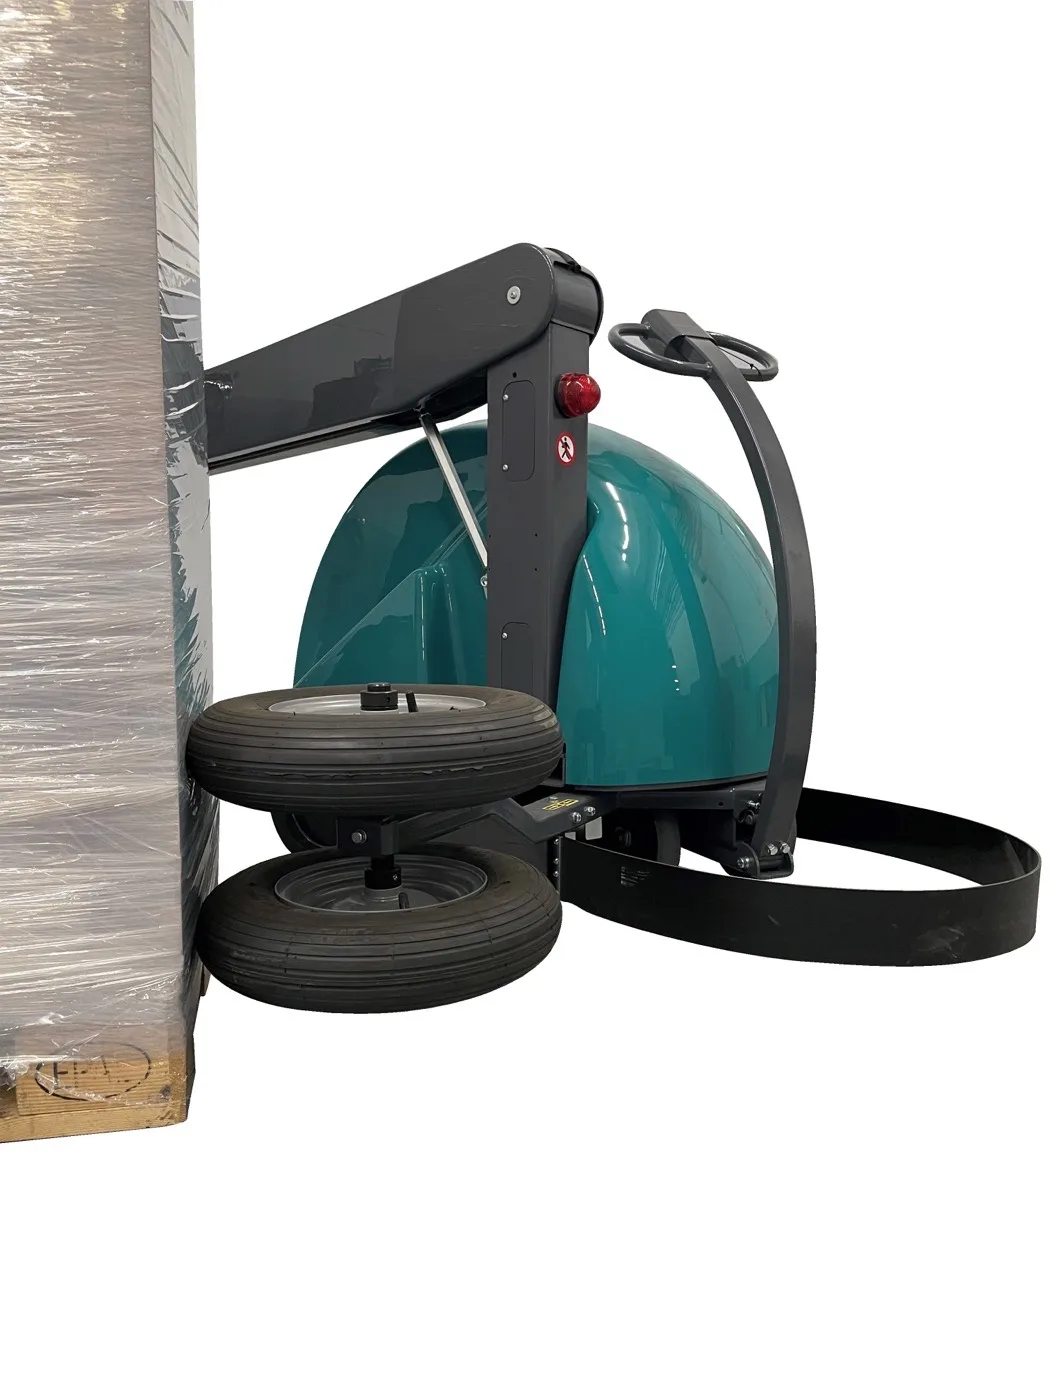
In queste condizioni il sistema di guida del robot deve mantenere costante il riferimento rispetto al carico. Qualsiasi perdita di contatto comprometterebbe la qualità del wrapping e la stabilità del prodotto.